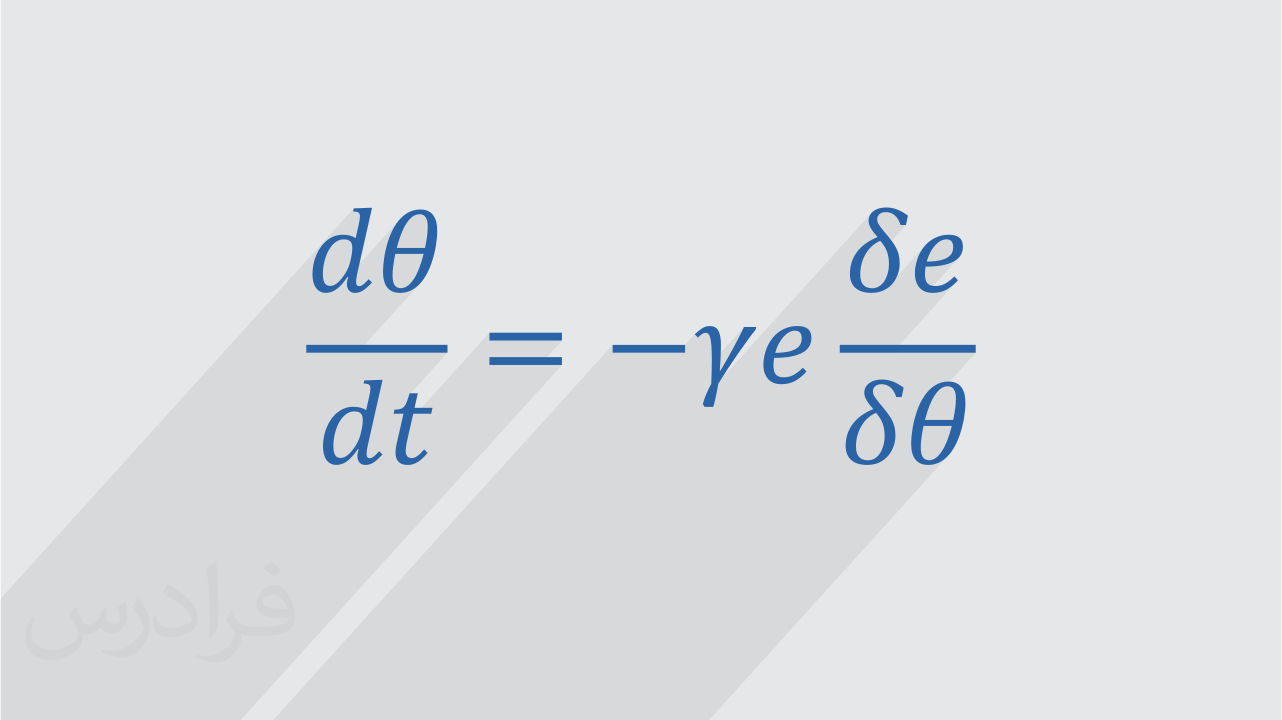در آموزش طراحی سیستم های تطبیقی مدل مرجع با متلب، ابتدا به مفهوم تطبیقی، تاریخچه ای مختصر از روند شکل گیری، ضرورت استفاده از آن و مقایسه ای با کنترل فیدبک (Feedback) ساده پرداخته شده است. سپس در ادامه سه روش مهم طراحی سیستم تطبیقی مدل مرجع به تفصیل آموزش و با MATLAB شبیه سازی شده اند. روش قاعده گرادیان (MIT Rule)، روش طراحی مبتنی بر نظریه پایداری لیاپانوف (Lyapunov stability) و روش طراحی مبتنی بر نظریه پایداری BIBO که خطای افزوده هم بیان می شود، آموزش و شبیه سازی شده اند. در کنار آموزش این الگوریتم ها و بیان مزایا و معایب آن ها، مفاهیم مهم پایداری لیاپانوف، پایداری BIBO، توابع حقیقی مثبت، لم کالمن- یاکوبوویچ، قضایای غیرفعال بودن (Passivity) و بهره کوچک (Small Gain Theory) معرفی و تبیین شده اند. در ادامه تلاش شده که فرایند MRAS را برای طراحی ساختار کنترل کننده پایدار با استفاده از فیدبک خروجی آموزش داده و شبیه سازی شود. در پایان به مقایسه کلی MRAS و روش های رگولاتور خود تنظیم (STR) پرداخته شده است. در زبان روزمره، کلمه تطبیق به معنای تغییر رفتار برای وفق دادن با شرایط جدید است. سیستم های تطبیقی در کنترل مجموعه ای از سیستم ها هستند که با توجه به شرایط تغییر نقطه کار طراحی و اجرا می شوند. همان طور که می دانیم در کنترل پسخور (فیدبک) شرایط کنترلر با توجه به یک نقطه کار تنظیم و طراحی می شود. اما خب بسیاری از سیستم های عملی و به خصوص در شرایط غیرخطی نقطه کار حین اجرا تغییراتی دارد و بدین ترتیب کنترلر نمی تواند این تغییرات را دنبال کند.