آموزش طراحی کنترلر پی آی دی PID تطبیقی

آموزش طراحی کنترلر پی آی دی PID تطبیقی

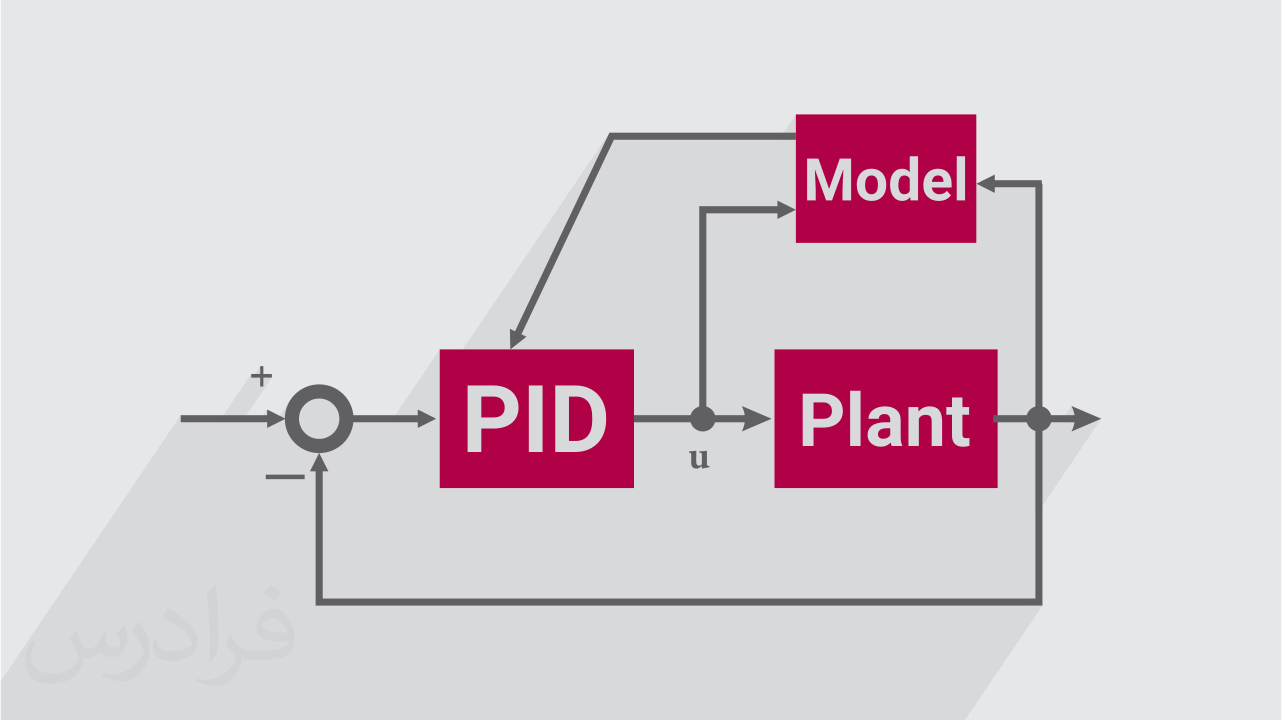
کنترلرهای تناسبی، مشتقی، انتگرالی (Proportional Integral Derivative) یا PID هنوز هم از رایج ترین کنترلرهای مورد استفاده در صنعت هستند به این دلیل که ساختاری ساده و نصب راحتی دارند. در بسیاری از کاربردهای واقعی سیستم های کنترلی دارای پارامترهایی هستند که در طول زمان آهسته تغییر کرده یا دارای عدم قطعیت هستند. بنابراین کنترلر PID باید دوباره تنظیم شود تا تغییرات پارامترهای پلانت (Plant) را جبران کند. یک مساله چالش برانگیز در طراحی کنترلرهای تطبیقی، پیدا کردن مقادیر مناسب برای ضریب تناسب، ضریب انتگرال گیر و ضریب مشتق گیر است. علاوه بر این، در مواردی که بخشی از پلانت نامعین یا ناشناخته و یا دارای دینامیک متغیر با زمان است، پی آی دی های معمولی توانایی تنظیم مجدد برای تطبیق دوباره با خواسته های مطلوب را ندارند. بنابراین، یک مکانیزم تنظیم لازم است. روش های مختلفی برای تنظیم پارامتر های کنترلر پی آی دی وجود دارد که در دو دسته تنظیم آفلاین مثل قواعد زیگلر - نیکولز (Ziegler–Nichols) و تنظیم آنلاین مثل پی آی دی های تطبیقی اشاره کرد. پی آی دی های تطبیقی، پارامترها را به صورت آنلاین طوری تنظیم می کنند که رفتار سیستم حلقه بسته، شبیه رفتار سیستم مرجع و مطلوب شود. بنابراین، با توجه به کاربرد بسیار زیاد کنترلرهای PID در صنعت، در این فرادرس به صورت کاملا کاربردی به موضوع روش های مختلف طراحی کنترلر PID به صورت تطبیقی و آفلاین پرداخته می شود.

تریلر دوره

توضیحات کامل دوره

...

سرفصل‌های دوره

این دوره سرفصلی ندارد

ارسال نظر شما

نظرات کاربران

نظرات کاربران

هنوز نظری ثبت نشده است.

2,190,000 تومان
438,000 تومان
80% تخفیف

این دوره شامل:
5 ساعت ساعت آموزش
دسترسی مادام‌العمر
سطح: مبتدی
گواهی پایان دوره: ندارد
تاریخ انتشار: 1403/12/09
آخرین به‌روزرسانی: 2026-10-29 16:10:43
تعداد امتیازها: 0
تعداد دانشجو:
خرید اقساطی: ندارد
ضمانت بازگشت وجه: ندارد
برچسب‌ها: