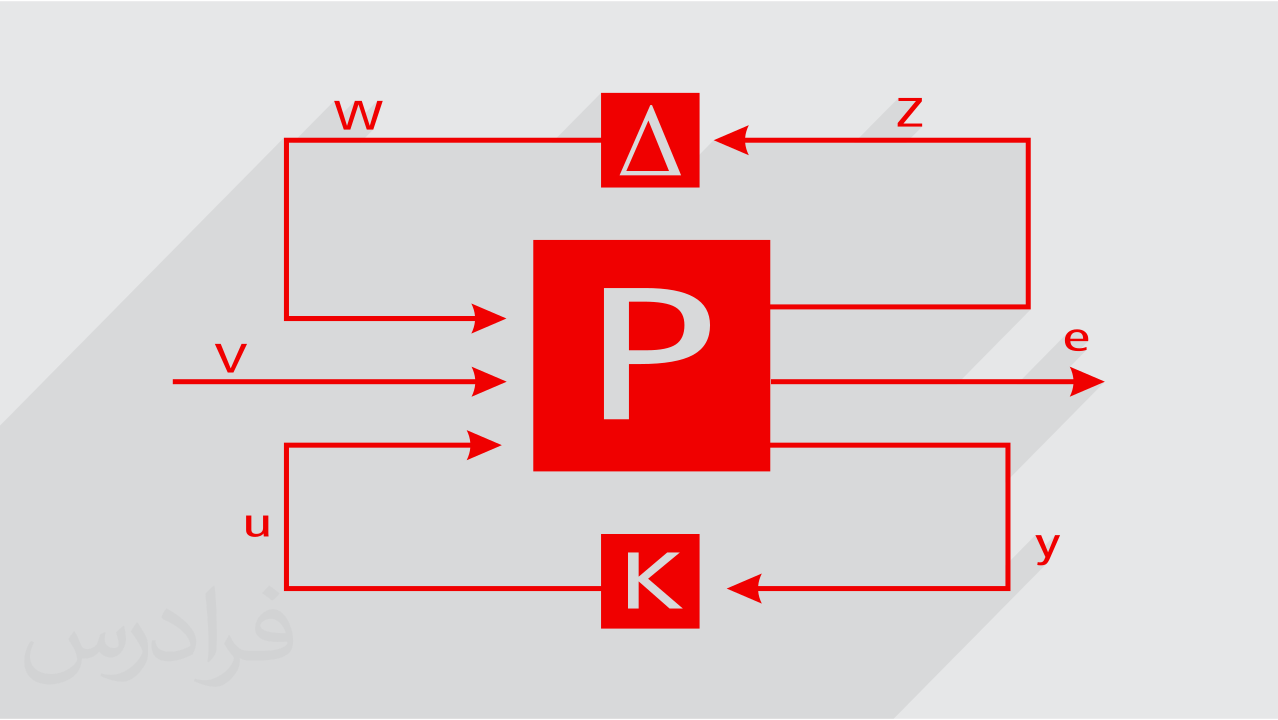
در چند دهه گذشته و با پیشرفت علم، سیستمهایی که دارای عدم قطعیت هستند، افزایش چشمگیری داشتهاند. برخی از این عدم قطعیتها بسیار کم بوده و کنترلکنندههای دیگری همچ...
در چند دهه گذشته و با پیشرفت علم، سیستمهایی که دارای عدم قطعیت هستند، افزایش چشمگیری داشتهاند. برخی از این عدم قطعیتها بسیار کم بوده و کنترلکنندههای دیگری همچون PID میتوانند آنها را کنترل کنند، اما بسیاری از سیستمها نمیتوانند توسط این کنترلکنندهها پاسخ مناسبی دهند و اغلب یا دارای خطای زیادی هستند و یا جواب ناپایدار میدهند که همین عوامل سبب شده است که کنترلکنندههای مقاوم اهمیت بسیار بیشتری پیدا کنند و امروزه از آنها در بسیاری از پروژهها استفاده شود. یکی از مهمترین کنترلکنندههای مقاوم، کنترلکننده ∞-H است که در این آموزش به طراحی آن میپردازیم و روند طراحی این کنترلکننده را با استفاده از الگوریتم کنترل مقاوم انجام میدهیم.
وجود عدم قطعیت زیاد در سیستم باعث ایجاد خطای بسیار زیاد در آن میشود و حتی میتواند سیستم را ناپایدار کند. برای جلوگیری از ناپایداری و رساندن خطای سیستم به حداقل مقدار، یعنی صفر، کنترلکننده مقاوم اهمیت خود را نشان میدهد و در این زمان ضروری است که کنترلکننده مقاوم طراحی شده و برای سیستم مورد نظر پیادهسازی گردد برای انجام این کار روشهای مختلف و کنترلکنندههای متنوعی وجود دارند.
در این آموزش، طراحی با استفاده از کنترلکننده ∞-H صورت میگیرد. اهدافی که در طراحی کنترلکننده مقاوم وجود دارند، عبارتند از:
افراد پس از مشاهده این آموزش به راحتی میتوانند کنترلکننده مقاوم ∞-H را طراحی کرده و آن را به سیستم مورد نظر خود اعمال کنند.
هنوز نظری ثبت نشده است.
