آموزش طراحی کنترل مقاوم H∞/H2 با الگوریتم های تکاملی و فراابتکاری
2 ساعت
4.9
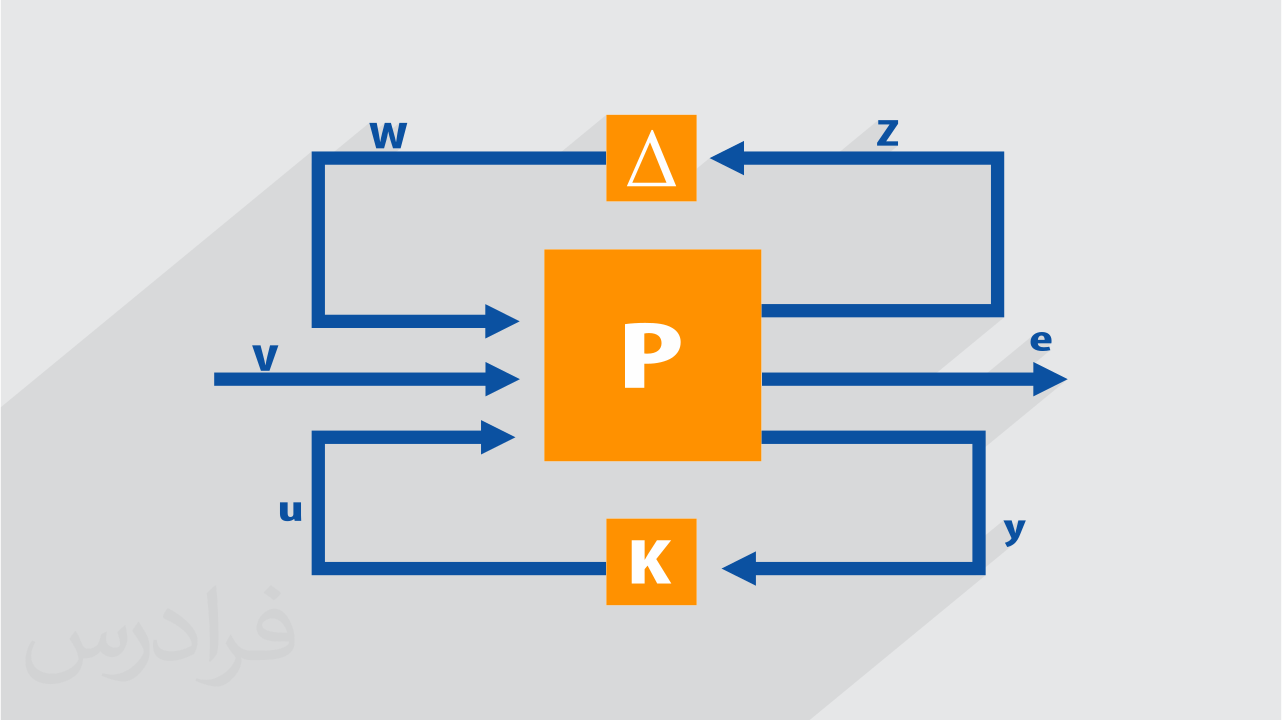
در این فرادرس، موضوع طراحی کنترل مقاوم مبتنی بر فیدبک خروجی، در قالب ساختار عمومی کنترل (یا General Control Configuration) و برای سیستم های خطی مورد بحث واقع شده است. طراحی کنترل مقاوم H∞/H2 با استفاده از الگوریتم های تکاملی و فراابتکاری، با توجه به تئوری های تشریح شده در این آموزش، به صورت یک مساله بهینه سازی دینامیکی بیان شده است و موضوع طراحی کنترل کننده مقاوم و تعیین پارامترهای آن، با در نظر گرفتن معیارهای نُرم بی نهایت (H∞)، نُرم دو (H2) و ترکیب وزن دار نُرم های دو و بی نهایت (Weighted Mixture of H∞/H2)، به الگوریتم های بهینه سازی تکاملی و هوشمند سپرده شده است. کنترل مقاوم یا Robust Control یکی از استراتژی های طراحی سیستم های کنترل است، که در آن بر روی ثبات و مقاومت عملکرد سیستم کنترلی در مقابل تغییرات و نایقینی ها، تاکید می شود و هدف از طراحی، ایجاد یک سیستم کنترلی است که تغییرات در شرایط سیستم، کمترین اثر را در خروجی داشته باشد. به عبارت دیگر، افزایش قابلیت اطمینان سیستم، مهم ترین هدفی است که در طراحی کنترل مقاوم مد نظر قرار می گیرد. به ویژه، تامین عملکرد مناسب و یا پایداری در حضور عوامل نایقین، دینامیک های مدل نشده و یا عوامل مزاحم مانند اغتشاش و ورودی های ناخواسته، از جمله اصلی ترین اهداف در طراحی سیستم های کنترل مقاوم است. رویکردهای مختلفی برای طراحی کنترل کننده مقاوم وجود دارد، که از جمله آن ها، می توان به رویکردهای نُرم بی نهایت (H∞)، نُرم دو (H2)، ترکیب نُرم های دو و بی نهایت (Mix H∞/H2)، و سنتز میو (μ-Sythesis) اشاره نمود. البته، مفهوم مقاومت یا Robustness، یک مفهوم مطلق نیست و هر ساختار کنترل کننده ای، تا حدودی مقاوم است و از این رو، بسیاری از روش های کنترل شناخته شده، مانند کنترل کننده PID و یا کنترل مد لغزشی یا Sliding Mode Control (به اختصار SMC)، تا حدودی مفهوم مقاوم بودن را در خود دارند. مدرس این آموزش دکتر سید مصطفی کلامی هریس (دکترای مهندسی کنترل از دانشگاه صنعتی خواجه نصیرالدین طوسی) است. همانند سایر آموزش های فرادارس، در آموزش طراحی کنترل مقاوم H∞/H2 با استفاده از الگوریتم های تکاملی و فراابتکاری نیز، پس از تشریح کامل و دقیق مبانی تئوری و نظری موضوع مورد بحث، پیاده سازی گام به گام و کاملا عملی الگوریتم و رویکرد مورد بحث در محیط متلب، در دستور کار قرار گرفته است. مثال عملی مورد استفاده در این آموزش، طراحی یک سیستم تعلیق فعال خودرو یا Active Car Suspension System است، که موضوع این طراحی، به صورت یک مساله کنترل مقاوم بیان و با استفاده از الگوریتم ژنتیک و بهینه سازی ازدحام ذرات (PSO) حل شده است. سیستم تعلیق خودرو، یکی از بخش های مهم خودروهای امروزی است که در طراحی آن، غالبا سه هدف اصلی مد نظر است، که این اهداف با بررسی مدل ریاضی سیستم، می توانند به صورت اهداف یک مساله کنترل مقاوم در نظر گرفته شوند و توسط یک کنترل کننده مقاوم، تامین شوند. اهداف اصلی از طراحی یک سیستم تعلیق کارآمد، در ادامه آمده است: تامین امنیت جانی مسافران با کاهش جا به جایی نسبی شاسی نسبت به سطح جاده و نزدیک تر نگه داشتن مرکز ثقل خودرو به سطح زمین تامین راحتی سرنشینان خودرو با کاهش نیروی احساس شده توسط مسافران در اثر نوسانان سطح جاده افزایش مقاومت و استحکام فیزیکی خودرو با کاهش اثر نوسانان جاده در نوسانات ناخواسته میان بدنه و شاسی خودرو در این فرادرس، پس از بررسی مدل ریاضی مدل دینامیکی سیستم تعلیق فعال خودرو، مساله کنترل مقاوم مربوط به طراحی کنترل کننده مناسب برای این سیستم بررسی شده و توسط دو الگوریتم بهینه سازی، به صورت عملی و گام به گام، در محیط نرم افزار متلب حل و بررسی شده است.