آموزش طراحی فیدبک حالت بهینه برای سیستم های غیر خطی با الگوریتم های تکاملی
3 ساعت
5.0
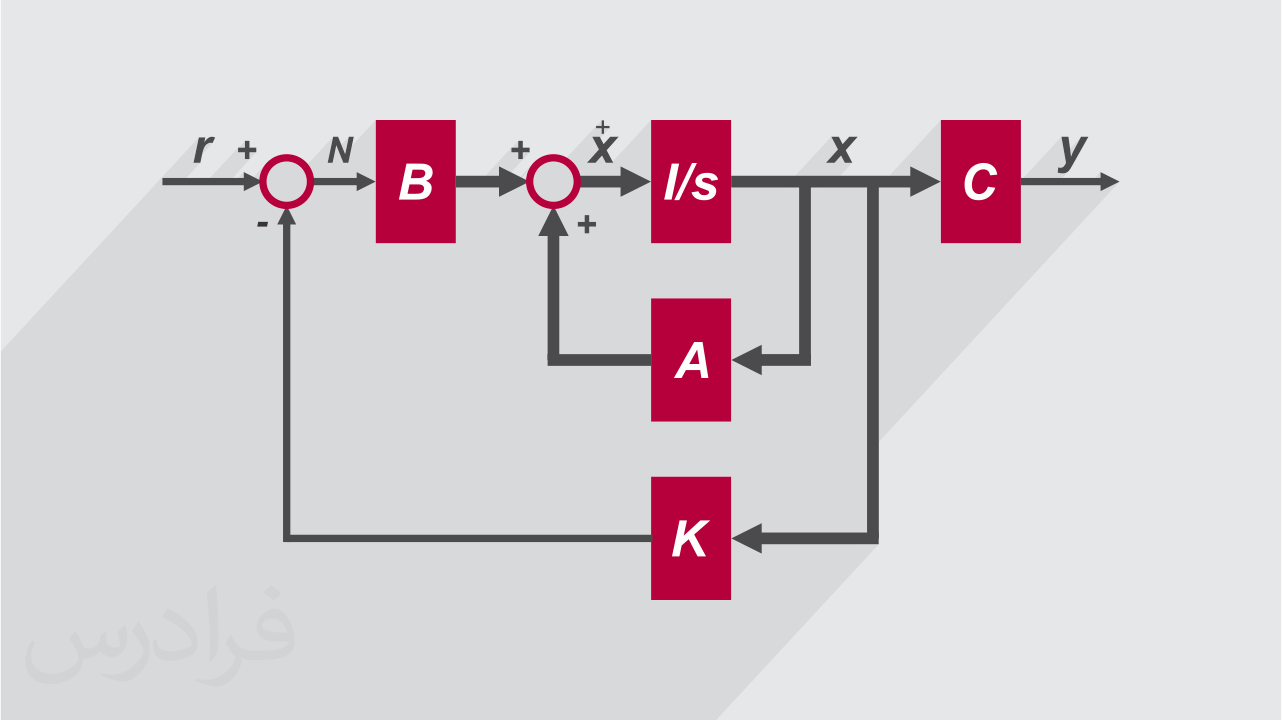
طراحی کنترل کننده مبتنی بر فیدبک حالت برای سیستم های خطی با رویکردهای مختلفی قابل انجام است که در بهترین حالت، میتوان موضوع این طراحی را در قالب یک مساله بهینهسازی دینامیکی و کنترل بهینه تعریف و با رویکرد LQR حل کرد. اما برای سیستم های غیر خطی، به صورت عمومی راه حل تحلیلی و جامعی وجود ندارد. اما با استفاده از رویکردهای هوش مصنوعی و کنترل هوشمند، میتوان موضوع طراحی انواع کنترلکنندهها را به جای روش های کنترلی کلاسیک و تحلیلی، از طریق ابزارهای هوش محاسباتی و به طور ویژه الگوریتمهای تکاملی و فراابتکاری پیش برد. در این آموزش، با استفاده از الگوریتمهای تکاملی و امکانات موجود در نرم افزار متلب، چارچوبی کلی پیادهسازی شده است که میتواند مساله طراحی کنترل کننده فیدبک حالت بهینه را برای سیستمهای خطی و غیر خطی، مستقل از مدل سیستم، حل کند. مدرس این فرادرس دکتر سیدمصطفی کلامی هریس، دکترای مهندسی برق-کنترل از دانشگاه صنعتی خواجه نصیرالدین طوسی، است. در این آموزش نیز، همانند سایر آموزشهای فرادرس، ابتدا مبانی نظری و تئوری موضوع مورد بحث، به صورت کامل تشریح شده اند و سپس به صورت گام به گام، پیادهسازی عملی الگوریتمها و روشهای مورد بحث، با استفاده از زبان برنامهنویسی متلب، پیگیری شده است. در این آموزش، از الگوریتم ژنتیک پیوسته و الگوریتم ازدحام ذرات یا PSO، برای طراحی کنترل کننده بهینه مبتنی بر فیدبک حالت استفاده شده است. به طور ویژه، در این آموزش، چهار مثال عملی از چهار حوزه کاربردی مختلف مطرح شدهاند، که کارآمدی رویکرد مورد بحث را در زمینههای مختلف پژوهشی و علمی، نشان میدهد. این موارد عبارتند از: کنترل دور موتور جریان مستقیم یا DC Motor (یک مساله نسبتا کلاسیک در مهندسی برق و مکانیک) کنترل و پایدار سازی پاندول معکوس یا Inverted Pendulum (یک مساله کلاسیک در مهندسی کنترل) کنترل موجودی یا Inventory Control (یک مساله مهم در مدیریت تولید و انبارداری) متعادلسازی و مدیریت موجودی نقدی یا Cash Balance (یک مساله در مدیریت مالی)