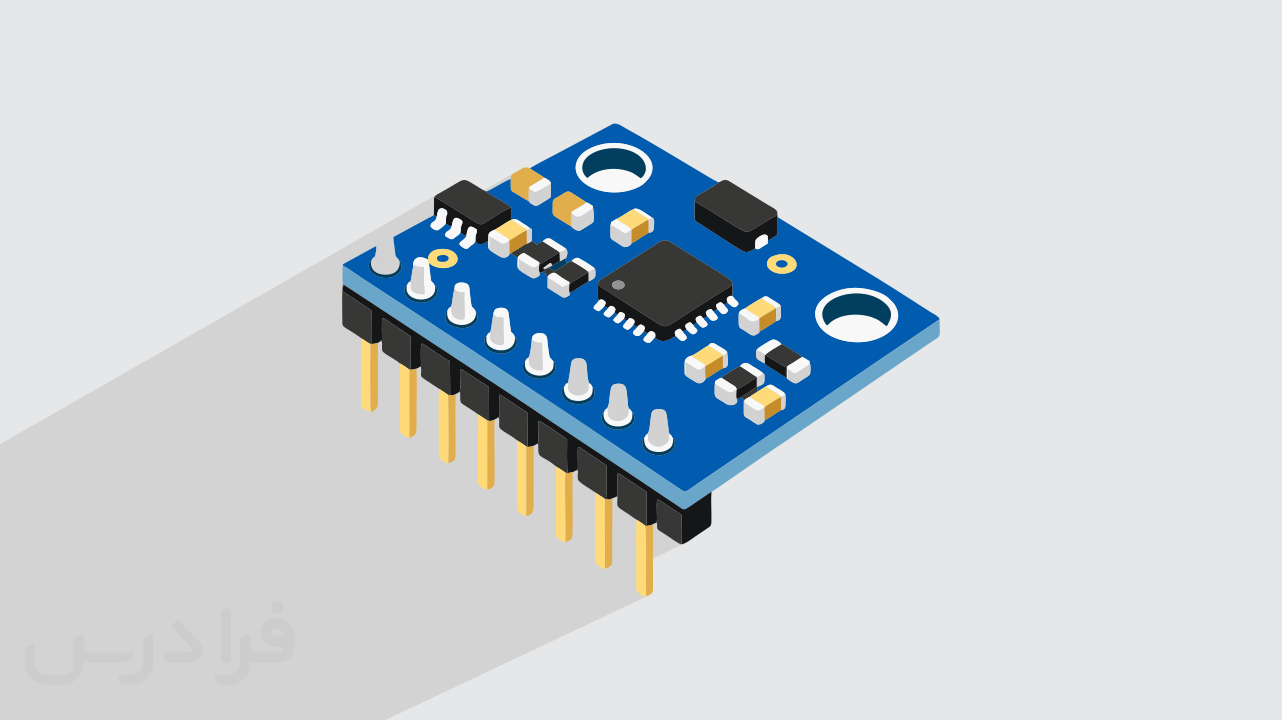
آموزش راه اندازی MPU6050 با STM32 – پردازش داده های شتاب سنج و ژیروسکوپ به صورت عملی

آموزش راه اندازی MPU6050 با STM32 – پردازش داده های شتاب سنج و ژیروسکوپ به صورت عملی

در این آموزش با راه اندازی سنسور MPU6050 در STM32 آشنا خواهیم شد و یاد خواهیم گرفت چگونه داده های شتاب سنج و ژیروسکوپ را پردازش و زوایای حرکتی را محاسبه کنیم.

تریلر دوره

توضیحات کامل دوره

در این فرادرس چه چیزی یاد می‌گیریم؟ در این فرادرس با ساختار و عملکرد سنسور MPU6050 شامل شتاب‌سنج و ژیروسکوپ آشنا می‌شویم و یاد می‌گیریم چگونه این سنسور را با میکروکنترلرهای STM3...

در این فرادرس چه چیزی یاد می‌گیریم؟

در این فرادرس با ساختار و عملکرد سنسور MPU6050 شامل شتاب‌سنج و ژیروسکوپ آشنا می‌شویم و یاد می‌گیریم چگونه این سنسور را با میکروکنترلرهای STM32 راه‌اندازی کنیم. سپس مراحل پیکربندی پروژه در STM32CubeMX، برقراری ارتباط‌های I2C و UART، مقداردهی اولیه سنسور، خواندن و تحلیل داده‌ها، نمایش اطلاعات به‌ صورت متنی و نموداری و استخراج زوایای Roll، Pitch و Yaw را به‌ صورت عملی فرا می‌گیریم. همچنین با مفاهیم پردازش داده‌های IMU و پیاده‌سازی Complementary Filter آشنا می‌شویم تا بتوانیم داده‌های سنسورها را با دقت بیشتری در پروژه‌های واقعی پردازش کنیم.

اهمیت یادگیری راه‌اندازی سنسور MPU6050 با STM32 چیست؟

در دنیای امروز، شتاب‌سنج‌ها نقش مهمی در طراحی سیستم‌های هوشمند و تعاملی ایفا می‌کنند. از پایش سلامت تجهیزات صنعتی گرفته تا تعادل پهپادها و کنترل حرکات در دستگاه‌های پوشیدنی، همه به این سنسورها وابسته‌اند. از طرفی، STM32 یکی از مهم‌ترین پلتفرم‌ها در طراحی سیستم‌های نهفته به‌ شمار می‌رود. تسلط بر راه‌اندازی و استفاده از این سنسورها با STM32، نه‌تنها مهارت فنی شما را در حوزه‌ Embedded Systems افزایش می‌دهد، بلکه در مسیر ورود به پروژه‌های حرفه‌ای نیز به شما برتری می‌دهد. این آموزش، پلی است بین دانش تئوری و کاربرد عملی آن در پروژه‌های واقعی.

سنسور MPU6050 چیست؟

MPU6050 یک حسگر ‎IMU‏‎ شش‌محوره است که از یک شتاب‌سنج سه‌محوره و یک ژیروسکوپ سه‌محوره در یک تراشه واحد تشکیل شده است. این سنسور از طریق رابط I2C با میکروکنترلر ارتباط برقرار می‌کند و قادر است اطلاعات مربوط به شتاب خطی و سرعت زاویه‌ای را اندازه‌گیری کند. با پردازش این داده‌ها می‌توان پارامترهایی مانند زوایای Roll،‏ Pitch و Yaw، وضعیت قرارگیری جسم و حرکت آن را محاسبه کرد. به دلیل قیمت مناسب، دقت قابل قبول و سهولت استفاده، MPU6050 یکی از پرکاربردترین سنسورها در پروژه‌های رباتیک، پهپادها، سیستم‌های تعادل، کنترل حرکت و سامانه‌های نهفته به شمار می‌رود.

STM32 چیست؟

STM32 خانواده‌ای از میکروکنترلرهای ۳۲ بیتی بر پایه هسته پردازشی ARM Cortex-M است که توسط شرکت STMicroelectronics تولید می‌شود. این میکروکنترلرها با برخورداری از توان پردازشی بالا، مصرف انرژی بهینه و تنوع گسترده در مدل‌ها، برای کاربردهای مختلف از جمله سیستم‌های تعبیه‌شده، کنترل صنعتی، تجهیزات پزشکی، اینترنت اشیا، رباتیک و وسایل الکترونیکی مصرفی استفاده می‌شوند. STM32 مجموعه‌ای غنی از واحدهای جانبی مانند مبدل آنالوگ به دیجیتال (ADC)، مبدل دیجیتال به آنالوگ (DAC)، تایمرها، رابط‌های ارتباطی مختلف (I²C ،SPI ،UART ،USB ،CAN و غیره) و قابلیت برنامه‌ریزی انعطاف‌پذیر را در اختیار توسعه‌دهندگان قرار می‌دهد و به دلیل پشتیبانی نرم‌افزاری گسترده، به یکی از محبوب‌ترین گزینه‌ها برای طراحی بردهای الکترونیکی و پروژه‌های پیشرفته تبدیل شده است.

  • فصل یکم: اصول کلی
    • درس ۱: آشنایی با شتاب‌سنج و ژیروسکوپ
    • درس ۲: ویژگی‌های ماژول MPU6050
    • درس ۳:  دیتاشیت و نکات کاربردی
  • فصل دوم: کدنویسی سخت‌افزاری و تست عملی
    • درس ۴: روند اجرای پروژه و حل تمرین
    • درس ۵: پیکربندی پروژه و کار با STM32CubeMX
    • درس ۶: برنامه‌نویسی و تست عملی ارتباط UART
    • درس ۷:برنامه‌نویسی توابع ارتباط I2C با MPU6050
    • درس ۸: تست عملی ارتباط با MPU6050 و خواندن رجیستر Who_AM_I
    • درس ۹: تنظیمات مقداردهی اولیه ماژول MPU6050
    • درس ۱۰: خواندن داده‌های MPU6050 و نمایش به صورت متنی
    • درس ۱۱: نمایش و تحلیل اطلاعات سنسور MPU6050 به صورت نموداری
  • فصل سوم: مباحث کاربردی و محاسبه زوایا
    • درس ۱۲: معرفی زوایای Roll ،Pitch ،Yaw و محاسبه Roll و Pitch با شتاب‌سنج
    • درس ۱۳: داده‌های شتاب‌سنج و معرفی complementary filter
    • درس ۱۴: پیاده‌سازی و تست عملی یک نمونه complementary filter
    • درس ۱۵:  روش‌های محاسبه Yaw
  • فصل چهارم: راهنمایی ادامه مسیر
    • درس ۱۶: جمع‌بندی و نتیجه مباحث
    • درس ۱۷: ادامه یادگیری

سرفصل‌های دوره

  • چکیده
    0:01:15

  • آشنایی با شتاب‌سنج و ژیروسکوپ
    رایگان 0:11:35
  • ویژگی‌های ماژول MPU6050
    0:14:16
  • دیتاشیت و نکات کاربردی
    0:11:28

  • روند اجرای پروژه و حل تمرین
    رایگان 0:12:27
  • پیکربندی پروژه و کار با STM32CubeMX
    0:11:06
  • برنامه‌نویسی و تست عملی ارتباط UART
    0:10:36
  • رنامه‌نویسی توابع ارتباط I2C با MPU6050
    0:13:28
  • تست عملی ارتباط با MPU6050 و خواندن رجیستر Who_AM_I
    0:12:44
  • تنظیمات مقداردهی اولیه ماژول MPU6050
    0:15:54
  • خواندن داده‌های MPU6050 و نمایش به صورت متنی
    0:13:45
  • نمایش و تحلیل اطلاعات سنسور MPU6050 به صورت نموداری
    0:10:05

  • معرفی زوایای Roll ،Pitch ،Yaw و محاسبه Roll و Pitch با شتاب‌سنج
    رایگان 0:09:58
  • داده‌های شتاب‌سنج و معرفی complementary filter
    0:07:49
  • پیاده‌سازی و تست عملی یک نمونه complementary filter
    0:08:33
  • روش‌های محاسبه Yaw
    0:04:07

  • جمع‌بندی و نتیجه مباحث
    0:02:20
  • ادامه یادگیری
    0:05:18
  • دسترسی به آموزش‌های «ادامه یادگیری»
  • ادامه مسیر تا ورود به بازار کار

  • خلاصه و مرور آموزش
  • واژه‌نامه (Glossary)
  • سوالات متداول (FAQ)
  • مشاغل مرتبط
  • نمونه سئوالات مصاحبه شغلی

ارسال نظر شما

نظرات کاربران

نظرات کاربران

هنوز نظری ثبت نشده است.

2,890,000 تومان
578,000 تومان
80% تخفیف

این دوره شامل:
6 فصل آموزشی
2:56:43 ساعت آموزش
دسترسی مادام‌العمر
گواهی پایان دوره: مشخص نیست
تاریخ انتشار: 1405/07/23
آخرین به‌روزرسانی: 2026-10-29 13:27:13
تعداد امتیازها: 1
تعداد دانشجو: 49
خرید اقساطی: ندارد
ضمانت بازگشت وجه: ندارد
برچسب‌ها: