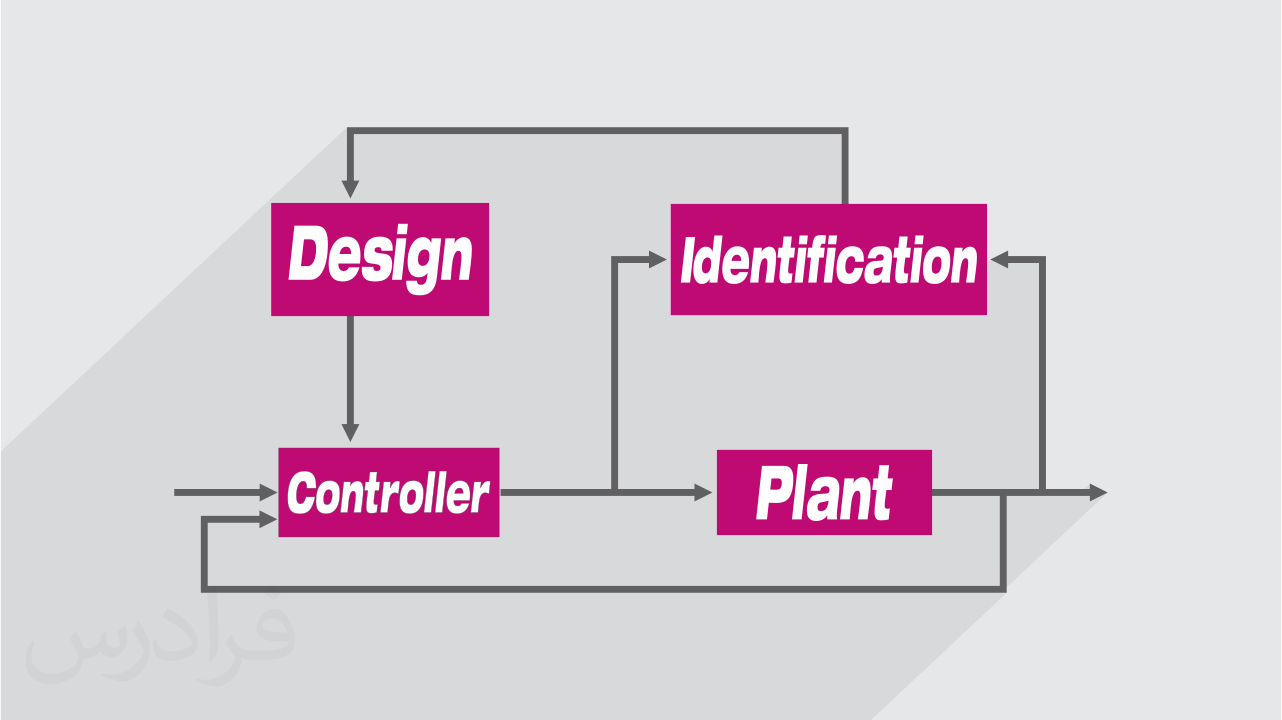
در زبان روزمره، کلمه تطبیق به معنای تغییر رفتار برای وفق دادن با شرایط جدید است. سیستم های تطبیقی در کنترل مجموعه ای از سیستم ها هستند که با توجه به شرایط تغییر نقطه کار طراحی و اجرا می شوند. کنترلر تطبیقی نیز کنترل گری است با پارامترهای قابل تنظیم همراه با مکانیزمی برای تنظیم پارامترها. یکی از معروف ترین و پرکاربردترین روش ها در طراحی کنترلرهای تطبیقی، سیستم های تطبیقی خودتنظیم هستند. این کنترلرها به دو صورت مستقیم و غیرمستقیم مورد پیاده سازی قرار می گیرند. در روش اول ابتدا دینامیک پلانت شناسایی می شود و سپس از حل یک مساله طراحی پارامترهای کنترلر تعیین می شوند. و در روش دوم مستقیما پارامترهای کنترلر تعیین می شوند. با توجه به اینکه کنترلرهای تطبیقی خودتنظیم بر شناسایی صحیح و بهینه پارامترهای تخمینی استوار هستند، در این فرادرس ابتدا مباحث مربوط به شناسایی آنلاین و آفلاین سیستم مورد بررسی قرار می گیرد. سپس کنترلرهای تطبیقی خودتنظیم مستقیم و غیرمستقیم ارائه می شوند و قابلیت های این نوع الگوریتم ها برای مقابله با اغتشاشات و عدم قطعیت های وارد بر پلانت نیز بررسی و شبیه سازی می شوند.