آموزش مدل سازی سیستم های دینامیکی با متلب MATLAB

آموزش مدل سازی سیستم های دینامیکی با متلب MATLAB

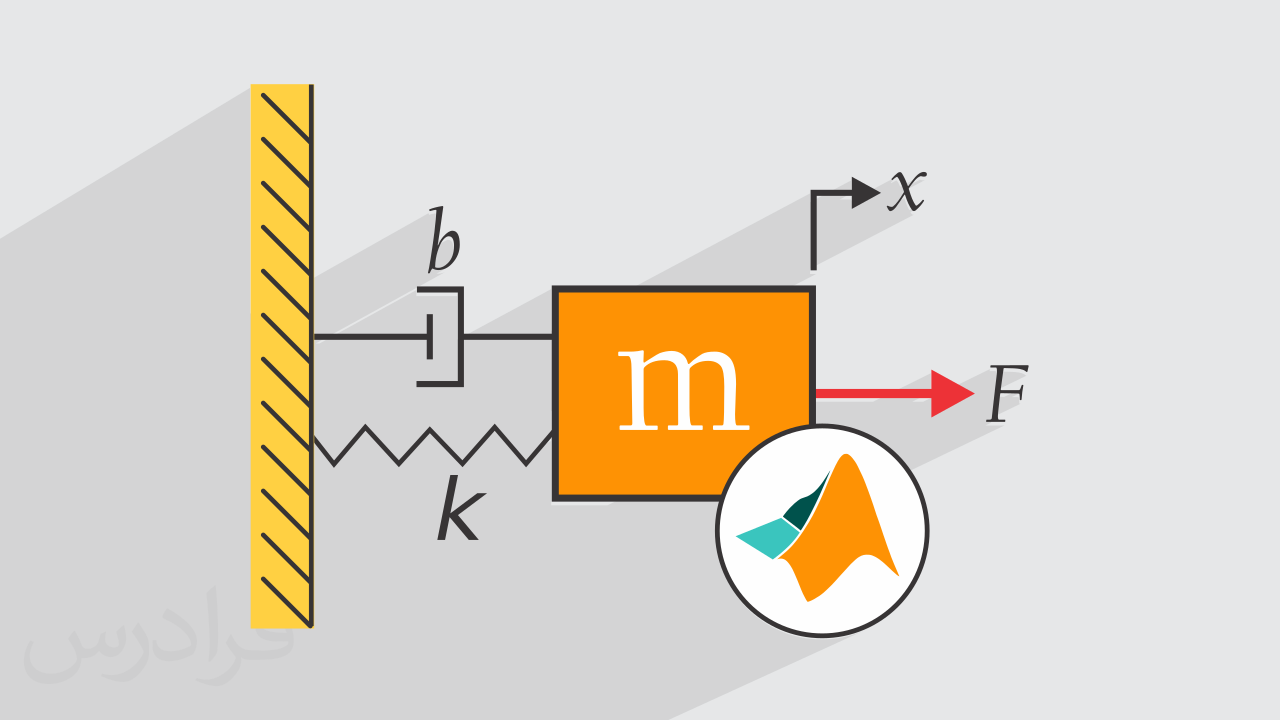
مدل‌سازی سیستم‌های دینامیکی چیست؟ درس سیستم‌های دینامیکی، با مدل‌سازی ریاضی و تجزیه‌وتحلیل پاسخ سیستم‌های دینامیکی سروکار دارد و در اکثر درس‌های مهندسی مکانیک، برق، هوافضا و ... کاربرد دارد. اهمیت یادگیری سیستم‌های دینامیکی با متلب چیست؟ اگر مدل‌سازی سیستم‌های دینامیکی به درستی انجام ‌شود، می‌توانیم تحلیل پایداری این سیستم‌ها را به درستی انجام دهیم و قادر خواهیم بود این سیستم‌ها را به خوبی کنترل کرده و در نتیجه، پاسخ‌های مناسبی از سیستم‌ها دریافت کنیم. به عنوان مثال، اگر مدل‌سازی یک سیستم ارتعاشی به خوبی انجام شود، کنترل این سیستم به خوبی انجام خواهد شد و در نتیجه سیستم ارتعاشی دچار پدیده رزونانس و ناپایداری نخواهد شد. در این فرادرس چه چیزی یاد می‌گیریم؟ در این آموزش، مدل‌سازی و تجزیه‌وتحلیل سیستم‌های دینامیکی و مقدمات سیستم‌های کنترل را مورد بررسی قرار می‌دهیم. ابتدا به مبحث مدل‌سازی ریاضی سیستم‌های دینامیکی می‌پردازیم. سپس مدل‌سازی سیستم‌های دینامیکی با رویکرد تابع تبدیل و فضای حالت را یاد می‌گیریم. همچنین تحلیل پاسخ گذرا در سیستم‌های دینامیکی، کنترل و مدل‌سازی سیستم‌های دینامیکی در حوزه زمان و فرکانس مباحثی هستند که در این آموزش به آن‌ها پرداخته می‌شود. در انتها، طراحی کنترلر PID و کنترلر در فضای حالت را به طور کامل تشریح می‌کنیم.

تریلر دوره

توضیحات کامل دوره

...

سرفصل‌های دوره

  • چکیده
    0:01:20

  • تحلیل سیستم‌های خطی
    رایگان 0:09:18
  • محاسبه تابع تبدیل سیستم‌های دینامیکی
    0:06:39
  • محاسبه خطای حالت ماندگار
    0:08:59
  • به دست آوردن تابع تبدیل با استفاده از متلب
    رایگان 0:13:35

  • پاسخ سیستم با استفاده از تابع تبدیل
    0:08:52
  • محاسبه پاسخ ضربه
    0:10:00
  • مدل‌سازی سیستم آونگ وارون
    0:07:00
  • بسط دادن کسر‌ها با استفاده از متلب
    رایگان 0:11:38
  • پاسخ سیستم با ورودی پله
    0:06:46
  • پاسخ پله با استفاده از متلب
    0:12:34
  • پاسخ به ورودی دلخواه با استفاده از متلب
    0:13:24

  • نمایش سیستم در فضای حالت
    0:09:30
  • به دست آوردن فضای حالت از معادله دیفرانسیل حرکت
    رایگان 0:09:34
  • به دست آوردن فضای حالت سیستم‌های ارتعاشی
    0:08:20
  • پاسخ پله در فضای حالت
    0:11:31
  • رسم پاسخ پله در فضای حالت با استفاده از متلب
    0:09:39
  • رسم پاسخ معادله دیفرانسیل حرکت با استفاده از متلب
    0:06:14
  • پاسخ سیستم با ورودی هارمونیک
    0:10:10
  • شبیه‌سازی سیستم با ورودی هارمونیک با استفاده از متلب
    0:06:36

  • سیستم‌های مرتبه دوم
    0:08:46
  • وصیف سیستم مرتبه دوم در متلب
    رایگان 0:12:14
  • مشخصات پاسخ گذرا در متلب
    0:11:01
  • پاسخ سیستم با ورودی نمایی در متلب
    0:11:30
  • مقایسه پاسخ سیستم‌ها در متلب
    رایگان 0:04:58
  • پاسخ یک سیستم دو درجه آزادی در متلب
    0:13:23
  • تمرین ۱ - محاسبه مقادیر ثابت‌ طراحی

  • رسم مکان هندسی ریشه‌ها در متلب
    0:12:19
  • طراحی جبران‌ساز پیش‌فاز در حوزه زمان
    0:14:31
  • طراحی جبران‌ساز پس‌فاز در حوزه زمان
    0:12:04
  • تعیین مقدار بهره در تابع تبدیل سیستم‌های کنترلی
    0:06:59
  • تمرین ۱ - اثر اغتشاش

  • رسم نمودار بود و نایکوئیست در متلب
    0:09:18
  • به دست آوردن حاشیه و بهره فاز در متلب
    0:06:02
  • طراحی جبران‌ساز پیش‌فاز در حوزه فرکانس
    0:08:39
  • رسم پاسخ پله جبران‌ساز پیش‌فاز
    0:12:10

  • روش اول زیگلر-نیکولز
    0:09:02
  • روش دوم زیگلر-نیکولز
    0:09:55
  • کنترل PID به روش رهیافت محاسباتی
    0:12:05
  • میرایی با استفاده از کنترلر PID
    0:13:05
  • تمرین ۱ - انتخاب بهره جبران‌ساز تناسبی
  • تمرین ٢ - سیستم حلقه بسته
  • تمرین ۳ - محاسبه زاویه تابع تبدیل جبران‌نشده
  • تمرین ۴ - محاسبه قطب و بهره k
  • تمرین ۵ - صحیح و غلط

  • محاسبه ماتریس انتقال حالت در متلب
    0:05:13
  • پاسخ سیستم نامتغیر با زمان در متلب
    رایگان 0:12:12
  • پاسخ سیستم متغیر با زمان در متلب
    0:08:55
  • گسسته‌سازی سیستم‌ها
    0:03:46
  • پاسخ سیستم گسسته‌سازی‌شده در متلب
    0:11:23
  • طراحی کنترلر فیدبک حالت
    رایگان 0:09:21
  • طراحی کنترلر فیدبک حالت در سیستم‌های سروو با انتگرال‌گیر
    0:07:42
  • طراحی کنترلر فیدبک حالت در سیستم‌های سروو بدون انتگرال‌گیر
    0:13:49
  • طراحی مشاهده‌گر مرتبه کامل
    0:11:25
  • طراحی مشاهده‌گر مینیمم‌مرتبه
    0:13:58
  • سیستم کنترل بهینه زمان نامحدود
    0:09:01
  • سیستم کنترل بهینه زمان محدود
    رایگان 0:11:02
  • سیستم کنترل بهینه با کنترلر SDRE
    0:12:27
  • تمرین ۱ - کنترل‌کننده فیدبک
  • تمرین ۲ - محاسبه حداقل مقدار J
  • تمرین ۳- محاسبه k

  • جمع‌بندی و نتیجه مباحث
    0:01:55
  • ادامه یادگیری
    0:03:19
  • دسترسی به آموزش‌های «ادامه یادگیری»
  • ادامه مسیر تا ورود به بازار کار

  • تمرین ۱ - طراحی کنترل فیدبک حالت
  • تمرین ۲ - محاسبه مقدار بهره K
  • تمرین ۳ - تعیین سیگنال کنترل بهینه u

  • خلاصه و مرور آموزش
  • واژه‌نامه (Glossary)
  • سوالات متداول (FAQ)
  • مشاغل مرتبط
  • نمونه سئوالات مصاحبه شغلی

ارسال نظر شما

نظرات کاربران

نظرات کاربران

هنوز نظری ثبت نشده است.

2,190,000 تومان
438,000 تومان
80% تخفیف

این دوره شامل:
12 فصل آموزشی
8 ساعت ساعت آموزش
دسترسی مادام‌العمر
سطح: مبتدی
گواهی پایان دوره: ندارد
تاریخ انتشار: 1403/12/09
آخرین به‌روزرسانی: 2026-10-29 14:45:11
تعداد امتیازها: 0
تعداد دانشجو:
خرید اقساطی: ندارد
ضمانت بازگشت وجه: ندارد
برچسب‌ها: