آموزش سیستم ها و کنترل کننده های مرتبه کسری

آموزش سیستم ها و کنترل کننده های مرتبه کسری

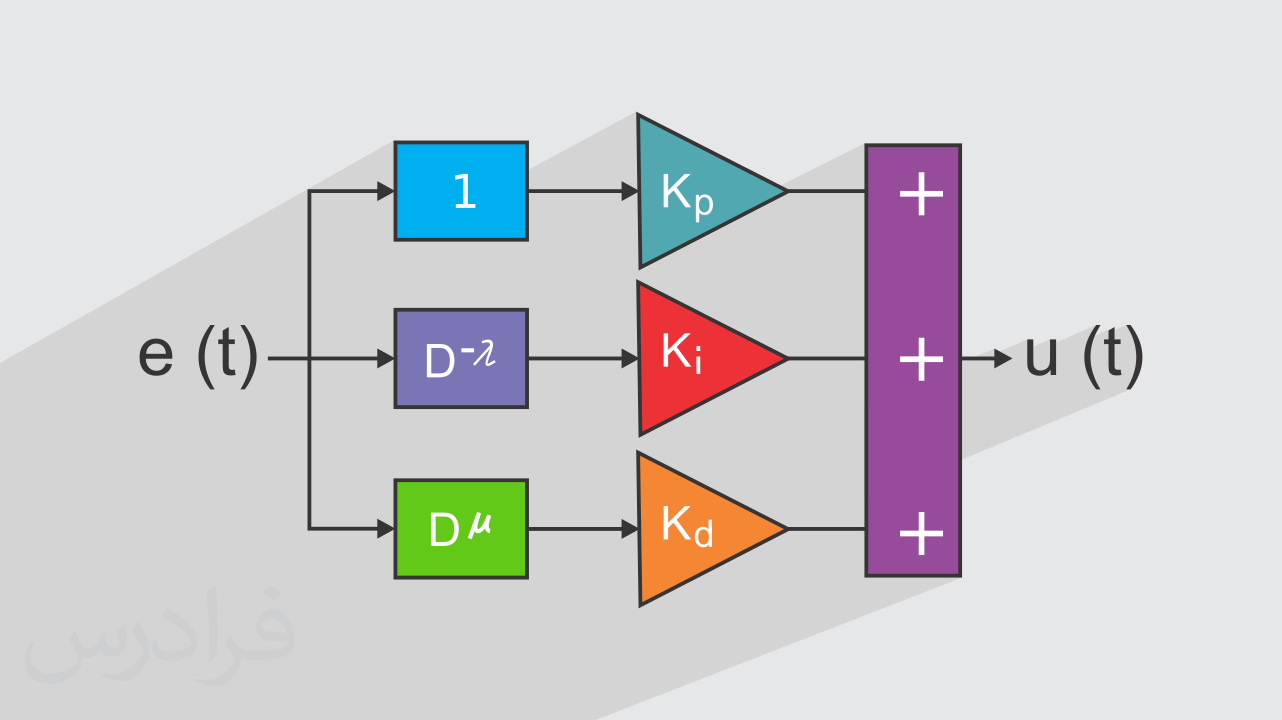
سیستم‌ها و کنترل کننده‌های مرتبه کسری چیست؟ سیستم‌ها و کنترل کننده‌های مرتبه کسری (Fractional order systems and controllers)، سیستم‌هایی هستند که دینامیک آن‌ها با استفاده از معادلات دیفرانسیل با مشتقات نیمه‌گرد مدل‌سازی می‌شوند. با استفاده از توابع انتگرال و تفاضل کسری، دینامیک حرکتی سیستم را کنترل می‌کنند. این کنترل کننده‌ها به دلیل قابلیت کنترل دقیق‌تر و کارآیی بالاتر در مقایسه با کنترل کننده‌های سنتی، مورد توجه قرار گرفته‌اند. اهمیت یادگیری سیستم‌ها و کنترل کننده‌های مرتبه کسری چیست؟ حسابان مرتبه کسری، تعمیمی از حسابان کلاسیک است که مرتبه‌های انتگرال و مشتق، دیگر از مرتبه صحیح نیستند. اگر چه مفهوم اپراتورهای مرتبه کسری، مفهوم جدیدی نیست و در گذشته مورد توجه ریاضی‌دانان و فیزیک‌دانان متعددی بوده است. این حوزه در سال‌های اخیر با رشد قابل توجهی روبه‌رو بوده است. کنترل به عنوان یک شاخه میان‌رشته‌ای، با تغییر سیستم‌های دینامیکی برای رسیدن به رفتار دلخواه، سروکار دارد. برای رسیدن به این رفتار مناسب نیاز به مدل‌سازی و کنترل صحیح سیستم است که با استفاده از مدل‌سازی سیستم‌ها به صورت مرتبه کسری و یا کنترل آن توسط کنترل‌کننده‌های مرتبه کسری می‌توان به اهداف کنترلی مورد نظر دست پیدا کرد. در سال‌های اخیر این حوزه از ریاضیات در دانشکده‌های ریاضیات، برق، مکانیک و هوافضا مورد توجه دانشجویان، اساتید و پژوهشگران قرار گرفته است که امیدواریم بتوانیم برای گسترش بیش‌تر این موضوع، گام مثبتی را در فرادرس برداریم. در این فرادرس چه چیزی یاد می‌گیریم؟ در این آموزش به دنبال یادگیری اصول اساسی و اولیه ریاضیات مرتبه کسری خواهیم بود و پس از آن به بررسی سیستم‌ها و کنترل‌کننده‌های مرتبه کسری خواهیم پرداخت. علاوه بر آن، شبیه‌سازی سیستم‌های مرتبه کسری با نرم‌افزار MATLAB از دیگر اهدافی است که در این آموزش دنبال خواهیم کرد.

تریلر دوره

توضیحات کامل دوره

...

سرفصل‌های دوره

  • چکیده
    0:01:32

  • انتگرال مرتبه‌کسری
    رایگان 0:09:30
  • مشتق مرتبه‌کسری
    0:11:50
  • تبدیل لاپلاس‌ و فوریه مرتبه‌کسری
    0:07:13
  • معادلات دیفرانسیل مرتبه‌کسری
    رایگان 0:13:33
  • مدل‌ها‌ و تحقق‌های مرتبه‌کسری
    0:12:47
  • پایداری سیستم‌های مرتبه‌کسری
    0:13:01
  • تحلیل پاسخ زمانی
    0:09:33
  • خطای حالت مانا
    رایگان 0:10:23
  • تحلیل پاسخ فرکانسی
    0:12:39
  • مشخصه‌‌های پاسخ زمانی‌ و فرکانسی
    0:06:20

  • مقدمات فضای حالت
    0:10:48
  • پایداری‌ و تحقق فضای حالت
    رایگان 0:17:58
  • حل مثال تحقق فضای حالت
    0:11:45
  • حل معادلات فضای حالت
    0:15:47
  • بررسی کنترل‌پذیری‌ و رویت‌پذیری
    0:03:08

  • کنترل‌کننده انتگرالی مرتبه‌کسری
    0:14:47
  • کنترل‌کننده مشتق‌گیر مرتبه‌کسری
    0:14:19
  • کنترل‌کننده PI مرتبه‌کسری
    0:14:22
  • قایسه کنترل‌کننده‌های مرتبه‌کسری و مرتبه‌صحیح
    رایگان 0:14:45
  • کنترل‌کننده PD مرتبه‌کسری
    0:19:28
  • مفاهیم کنترل‌کننده Lead-Lag مرتبه‌کسری
    0:13:55
  • طراحی کنترل‌کننده Lead-Lag مرتبه‌کسری
    0:14:17
  • حل مثال کنترل‌کننده Lead-Lag مرتبه‌کسری
    0:08:21

  • انواع تقریب‌ها در سیستم‌های مرتبه‌کسری
    0:13:01
  • فیلتر استالوپ‌ و استالوپ اصلاح‌شده
    0:15:56
  • روش‌های گسسته‌سازی مرتبه‌کسری
    رایگان 0:13:29
  • پیاده‌سازی توابع ﻣﯿﺘﮓ‐ﻟﻔﻠﺮ (Mittag-Leffler Function)
    0:18:30
  • شبیه‌سازی معادلات دیفرانسیل مرتبه‌کسری
    0:15:47
  • تحلیل سیستم‌های Commensurate
    0:05:20
  • شبیه‌سازی پاسخ ضربه‌ و پاسخ پله
    0:14:26
  • پیاده‌سازی توابع تبدیل
    رایگان 0:08:18
  • تحلیل پایداری با MATLAB
    0:13:10
  • تحلیل حوزه زمان‌ و فرکانس
    0:06:38
  • استفاده از سیمولینک در تحلیل سیستم‌های خطی
    0:13:26
  • استفاده از سیمولینک در تحلیل سیستم‌های غیر خطی‌ و تاخیردار
    0:07:13
  • استفاده از GUI برای سیستم‌های مرتبه‌کسری
    0:16:22

  • جمع‌بندی و نتیجه مباحث
    0:02:07
  • ادامه یادگیری
    0:07:19
  • دسترسی به آموزش‌های «ادامه یادگیری»
  • ادامه مسیر تا ورود به بازار کار

ارسال نظر شما

نظرات کاربران

نظرات کاربران

هنوز نظری ثبت نشده است.

1,890,000 تومان
378,000 تومان
80% تخفیف

این دوره شامل:
6 فصل آموزشی
7 ساعت ساعت آموزش
دسترسی مادام‌العمر
سطح: مبتدی
گواهی پایان دوره: ندارد
تاریخ انتشار: 1403/12/09
آخرین به‌روزرسانی: 2026-10-29 14:42:59
تعداد امتیازها: 0
تعداد دانشجو:
خرید اقساطی: ندارد
ضمانت بازگشت وجه: ندارد
برچسب‌ها: